The Sharpest


コネクタ自動嵌合保証システム
“CARA”
コネクタ自動嵌合の検証から
設備導入までをワンストップでご提供
I-PEX製以外のコネクタにも対応、
コネクタ自動嵌合を保証するトータルソリューション
“CARA”は、難易度が高いコネクタ嵌合工程の自動化を実現する、I-PEXのコネクタ自動嵌合システムです。コネクタ自動嵌合の初期確認(コンサルティング)から検証、嵌合自動化設備の提案や製作・納入まで、トータルソリューションをご提供します。
I-PEX製コネクタだけでなく、あらゆるコネクタやハーネスの自動嵌合を検証可能です。構想段階から具体的な課題事項まで、まずはご相談ください。
CARAが、コネクタ自動嵌合についてのお悩みを解決します
CARAは、コネクタやハーネスの嵌合に関して、次のようなお悩みがあるお客さまに最適です。
- コネクタ嵌合工程を自動化したい
- 半嵌合リスクをゼロにしたい
- 工程内でトレーサビリティを確保したい
- コネクタを自動嵌合できる設備の導入を検討している
- コネクタ自動嵌合の構想段階から相談したい
コネクタ自動嵌合について
相談する
コネクタ嵌合工程は、
自動化が難しい
コネクタ嵌合は、わずかな位置ズレや個体差でも半嵌合が発生しやすく、
ロボットでコネクタを挿入できても「正しく嵌合できたか」を保証することが難しい工程です。
世界でも自動化がほとんど進んでおらず、
コネクタ嵌合における品質リスクや作業負荷が課題になっています。

挿入不足・半嵌合
リスク
手作業では嵌合の完了を感覚に頼るため、
挿入不足や半嵌合が発生。
製品の不良や故障の原因となります。

位置ズレ・個体差・ばらつき
の存在
コネクタの位置精度や個体差により、
ロボットでの単純な位置制御では
安定した嵌合が困難です。

品質保証・トレーサビリティ
の取りにくさ
嵌合時のデータが記録されないため、
品質保証が難しく、
トレーサビリティの確保ができません。
CARAは、自動化が難しい
コネクタ嵌合工程を
自動化するための仕組みです。
CARAとは
Connector
Assembly
Robotics
Automation
CARAは、
コネクタの自動嵌合に必要な要素を統合し、
自動化設備を構築するための
トータルソリューションです。
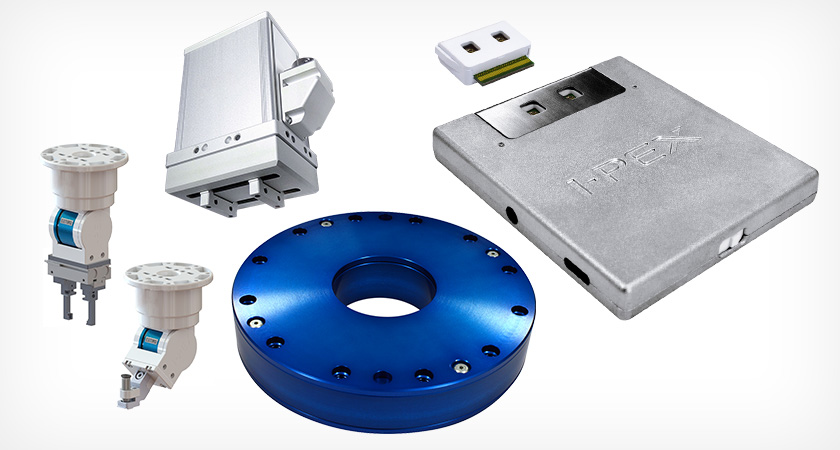
I-PEXが「コネクタ開発で培った知見」と
「ロボット・センサ技術」を統合
ロボット・センサ
技術
コネクタ開発で培った
知見
コネクタメーカーとしての
実績を持つI-PEXが、
コネクタを理解した、最適な
自動嵌合ソリューションをご提案します。
コネクタの自動挿入に必要な
すべてのソリューションを提供
-
 コネクタ
-
 ハーネス
-
 センサ
-
 ロボット
-
 グリッパ
-
 ビジョン
-
 システム
-
 治具
-
 検証
-
 設備化・導入
I-PEXがコネクタ自動挿入に必要な要素を
すべて準備し、お客さまにご提供します。
CARAが実現すること
CARAは、画像認識による位置補正と、挿入力検知による判定を組み合わせて活用。
I-PEXが、コネクタを自動嵌合「できる」だけでなく、量産工程で「安定して運用できる状態」にまで構築します。
コネクタやハーネスの嵌合における不良を削減し、作業人員の不足や人件費の高騰を解決できます。

専用施設「CARA Lab」で
コネクタ自動嵌合を検証
コネクタ自動嵌合の専門施設「CARA Lab」が
コネクタ自動嵌合の可否を検証、
お客さまにレポートを提供します。

専用のエンドエフェクタで
コネクタ自動嵌合を保証
コネクタ自動嵌合専用のロボット用
エンドエフェクタで力覚検知で確実な嵌合を判定。
半嵌合や挿入不足を防ぎ、品質を保証します。

検証結果を設備に落とし込み、
一気通貫で導入まで対応
「CARA Lab」での検証結果とお客さまの
ご要望をもとに、お客さまの生産ラインに最適な
設備を設計・製作し、稼働まで支援します。
CARAのゴールは、
お客さまのコネクタ嵌合工程を検証して、
コネクタ嵌合工程を
自動化することです。
コネクタ自動嵌合システム
“CARA”
導入までの流れ
初期確認(コンサルティング)から自動嵌合の検証、自動嵌合の設備化まで、I-PEXがトータルソリューションをご提供。
お客様の生産ラインに合わせて、レイアウトや制御仕様、データ連携などを柔軟にカスタマイズいたします。
-
1
自動嵌合の初期確認
(コンサルティング)お客様の対象製品やワークをお預かりし、当該製品や工程においてコネクタやハーネスの自動嵌合が可能かどうかを判定します。
- 対象製品・ワークをもとに確認
- 課題整理・方向性検討
- 初期判定レポートをご提供
-
2
「CARA Lab」での
自動嵌合検証「CARA Lab」で実際に自動嵌合を検証。嵌合のトライにおいて必要なソフト・ハードの設計まで、I-PEXが一貫して対応します。
- 「CARA Lab」で嵌合トライ
- ソフト・ハード設計、治具製作
- 検証結果を動画・レポートでご提出
-
3
自動嵌合設備の製作、納入
自動嵌合の検証結果とお客さまとの合意による仕様に基づいて、実際の生産設備を製作し、納入。お客さまの工程において確実な自動嵌合を実現します。
- お客さまの仕様に合わせた設備設計・製作
- 設備一式の納入・立ち上げ支援
- 稼働後のサポート
コネクタ自動嵌合について相談する
CARAによるトレーサビリティ
CARAは、I-PEXがコネクタの自動嵌合工程専用に開発したロボット用エンドエフェクタ「ES-Gripper」を活用することで、コネクタ嵌合時の挿入力をリアルタイムで検知。あらかじめ設定した条件に基づいて嵌合状態を判定します。
ロック乗り越え、どん付き、引張チェックなど、工程内で嵌合条件を設定することで、半嵌合や挿入不足を防止。判定結果や挿入力データは履歴として保存でき、品質保証やトレーサビリティの一部として活用可能です。
CARA専用の
ロボット用エンドエフェクタ
「ES-Gripper®」を活用
CARAにおける自動嵌合保証を担保するのが、I-PEXがコネクタ自動嵌合専用に開発したロボット用エンドエフェクタ「ES-Gripper®」です。
 ES-Gripper® 水平嵌合タイプと垂直嵌合タイプ
 ロボットアームとES-Gripper®およびアタッチメントの構造
- 「ES-Gripper®」が挿入力を検知:
「ES-Gripper®」に内蔵する静電容量型トルクセンサ“「ESTORQ®」が、挿入時の力(N)を検知し、数値で嵌合状態を判断します。 - 水平嵌合・垂直嵌合の両方のコネクタに対応:
フローティング機能を2種類準備。水平嵌合コネクタ・垂直嵌合コネクタの両タイプの自動嵌合に対応しています。 - I-PEX製以外のコネクタにも対応:
I-PEXが販売するコネクタだけでなく、他社が販売するコネクタについても、自動嵌合が可能です。(自動嵌合が可能かどうかはコネクタよって異なります。)
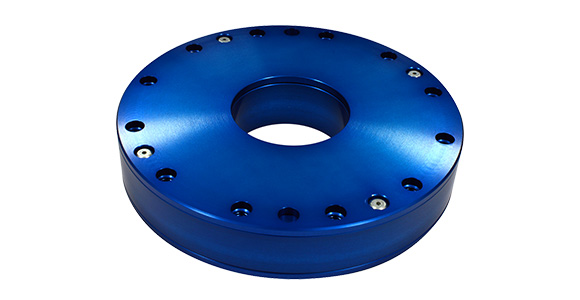
静電容量型トルクセンサ「ESTORQ®」について

「ES-Gripper®」には、静電容量型トルクセンサ「ESTORQ®」を搭載しています。「ESTORQ®」については、こちらをご覧ください。
 静電容量型トルクセンサESTORQ®
半嵌合・挿入不足の検知のイメージ
「ES-Gripper」がコネクタ挿入時の力(N)をリアルタイムに取得し、グラフ化された挿入力波形をもとに判定します。
例えば、ロック乗り越えを40N以上、どん付きを50N以上、引っ張りチェックを45N以上といった閾値で管理し、①②で嵌合状態を確認、③で抜けないことを検証します。これにより、ロック機能のあるコネクタの半嵌合や挿入不足を数値で判定し、トレーサビリティとして記録できます。

コネクタ自動嵌合の検証事例
I-PEX製の異なる3種類のコネクタを、
1つの共通アタッチメントで自動嵌合
コネクタを熟知したI-PEXの機械設計エンジニアが、最適なアタッチメントを設計します。
本デモ動画では、次の3種類のI-PEX製コネクタを、1つの共通のアタッチメントで掴めるように設計しています。
 自動挿入に対応したI-PEXブランドコネクタシリーズ
コネクタ自動嵌合を検証する
専用ラボ
「CARA Lab」
I-PEX社内に設置した専用施設
「CARA Lab」では、
お客さまの製品を使用して、
「ES-Gripper®」によるセンサ技術と
ロボット制御、
AIを活用したビジョンシステムを
組み合わせた
自動嵌合検証を行います。
自動嵌合検証でできること
自動嵌合の検証は、お客さまの製品で実際に自動嵌合が実現可能かを確かめるための重要なステップです。
CARA Labでは、コネクタの自動嵌合検証として次の対応を実施します。
- ソフトウェア・ハードウェアの設計
- 専用治具の製作
- ロボットアームによる嵌合トライ
- 「ES-Gripper®」による測定
- 検証動画の撮影・編集
- 詳細な検証レポート作成
自動嵌合検証によって、実際のロボット動作を撮影・編集した動画を制作します。嵌合プロセスを視覚的にご確認いただけるだけでなく、検証条件や測定データ、考察をまとめた詳細なレポートをご提供します。
お客さまは、自動嵌合検証で得られたデータや動画をもとにして、自動設備化の判断を行っていただけます。
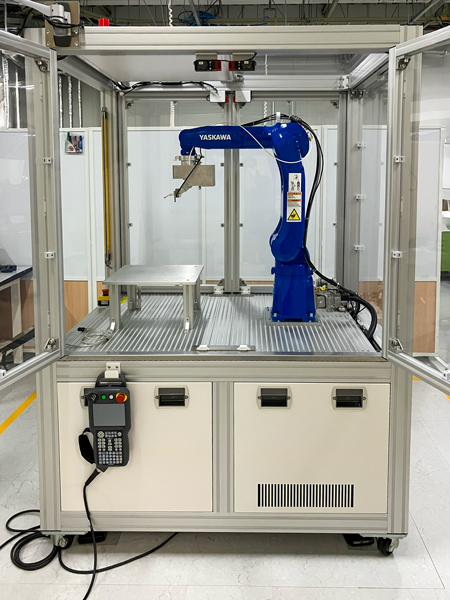 CARA lab
台湾、日本、中国の3拠点で対応
検証は、お客様の製品で実際に自動嵌合が実現可能かを確かめるための重要なステップです。 検証で得られたデータと動画をもとに、設備化の判断をしていただけます。
よくあるご質問
- Q I-PEX製以外のコネクタも対応できますか?
- A
はい、対応可能です。I-PEX製コネクタだけでなく、他社製コネクタの自動嵌合にも対応しております。対象製品をお預かりして、初期確認で嵌合可能性を判定させていただきます。
- Q どの段階から相談できますか?
- A
構想段階からご相談いただけます。「自動嵌合が可能かどうか知りたい」という初期検討の段階でも、対象コネクタの仕様をもとにフィージビリティをご提案いたします。量産ラインの設計前にご相談いただくことで、よりスムーズな導入が可能です。
- Q 設備導入までどれくらいかかりますか?
- A
コネクタの種類や要件にもよりますが、初期検証から設備導入まで、一般的に数ヶ月程度を想定しています。まずは対象コネクタの嵌合検証を行い、その結果をもとに設備仕様を確定していく流れになります。詳細なスケジュールはお問い合わせください。
- Q 既存の生産ラインに組み込むことはできますか?
- A
はい、既存ラインへの組み込みにも対応しています。CARAはロボットアームのエンドエフェクタとして設計しており、お客様の生産設備やロボットに合わせた導入が可能です。現行ラインの状況をヒアリングのうえ、最適な構成をご提案いたします。
- Q トレーサビリティのデータはどのように保存されますか?
- A
「ES-Gripper®」に内蔵するトルクセンサ「ESTORQ®」により、コネクタ挿入時・嵌合完了時・引っ張り確認時のトルクデータを記録できます。これらのデータはお客様の生産管理システムと連携し、トレーサビリティの一部としてご活用いただけます。
- Q どのようなロボットに対応していますか?
- A
主要メーカーの産業用ロボット・協働ロボットに対応しています。ロボットアームのエンドエフェクタとしてES-Gripperを取り付ける形ですので、既にお使いのロボットでの導入も可能です。
- Q 嵌合時にコネクタを破損するリスクはありませんか?
- A
「ES-Gripper®」はトルクセンサによるリアルタイムでの挿入力監視と、アライメント補正機構を搭載しています。異常を検知した場合は自動停止するため、コネクタの破損リスクを最小限に抑えます。
- Q 対応できるコネクタのサイズや種類に制限はありますか?
- A
Wire-to-BoardコネクタやRFコネクタをはじめ、幅広い種類のコネクタに対応しています。サイズや形状による対応可否は個別に検証を行いますので、まずは対象コネクタの情報をお知らせください。
- Q 導入後のサポート体制はどうなっていますか?
- A
導入後も技術サポートを提供しています。運用中のトラブル対応や、新しいコネクタ品種への対応追加など、継続的にサポートいたします。
 センサ
-
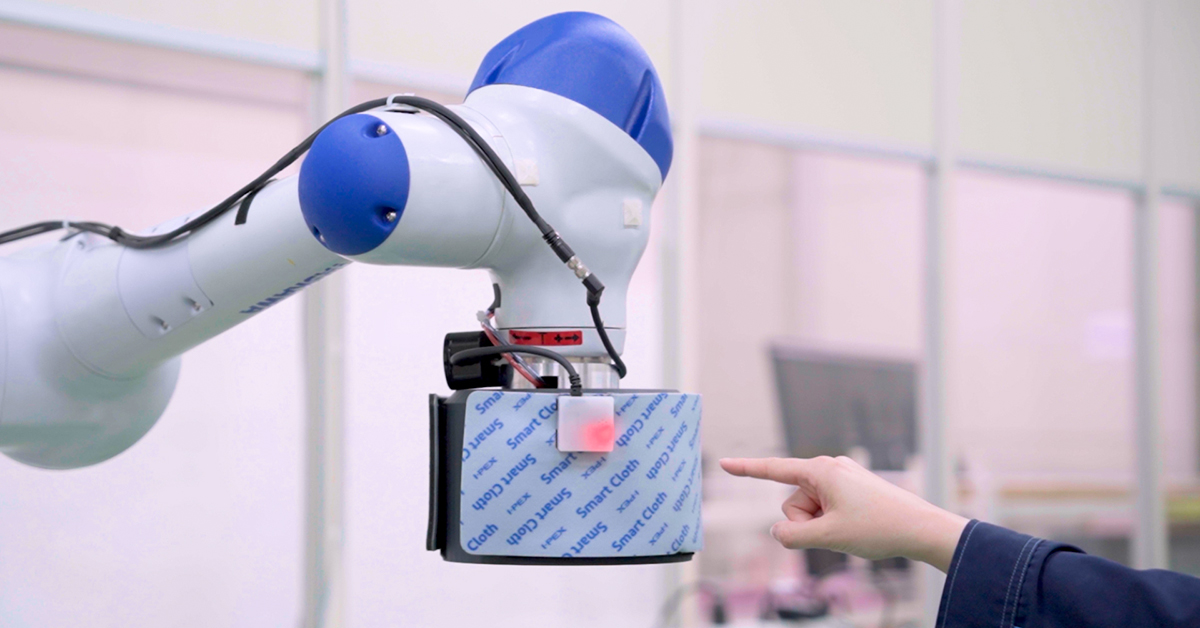
「布」の近接センサ「Smart Cloth(スマートクロス)」が広げる、人と機械の安全共存
- センサ
- 新製品
- スマートファクトリー/DX
- ロボティクス
- I-PEXのソリューション
-
自動車製造現場の品質保証と省人化を支援
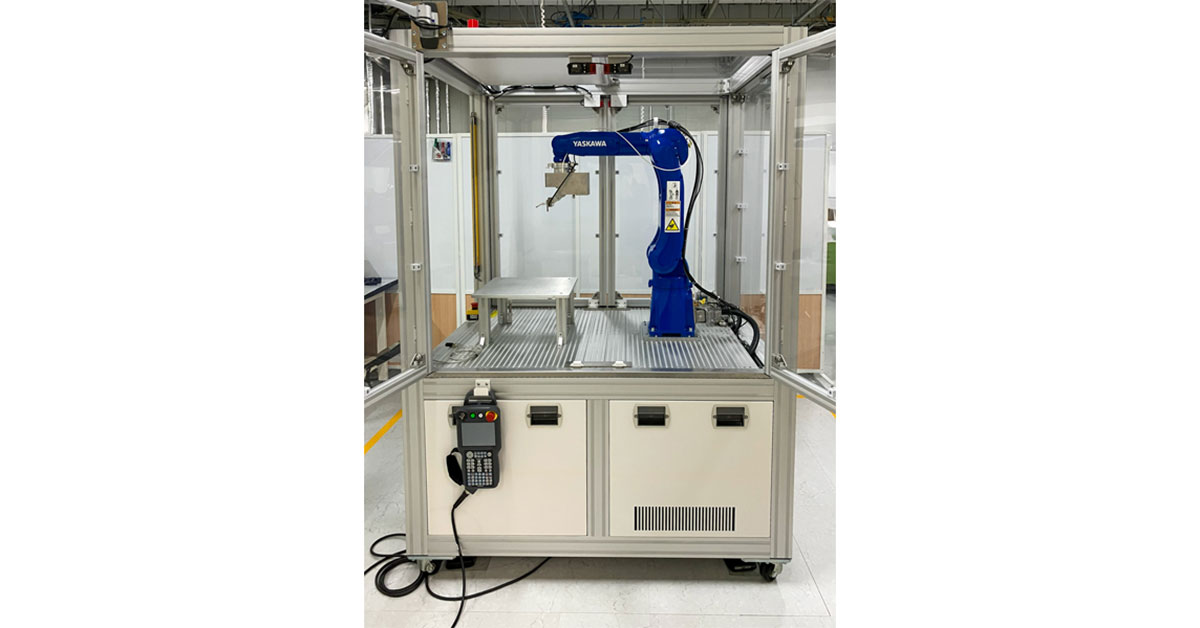
コネクタ自動嵌合の検証から設備導入までを担うトータルソリューション「CARA」を本格販売開始
~工程品質の可視化とトレーサビリティ強化に貢献~- センサ
- コネクタ
- 新製品
- スマートファクトリー/DX
- 金型・自動化設備
-
「SIer's Day in 近畿(きょうと)」に当社社員が登壇いたします
- 展示会
- センサ
- イベントレポート
-
ニオイセンサの新製品「noseStick BB」を2026年2月より発売 ~Bluetooth® Low Energyによるワイヤレス化に対応、 多様な設置場所でのセンシングが可能に~
- ニオイセンサ
- センサ
- 新製品
- プレスリリース